部分研究展示
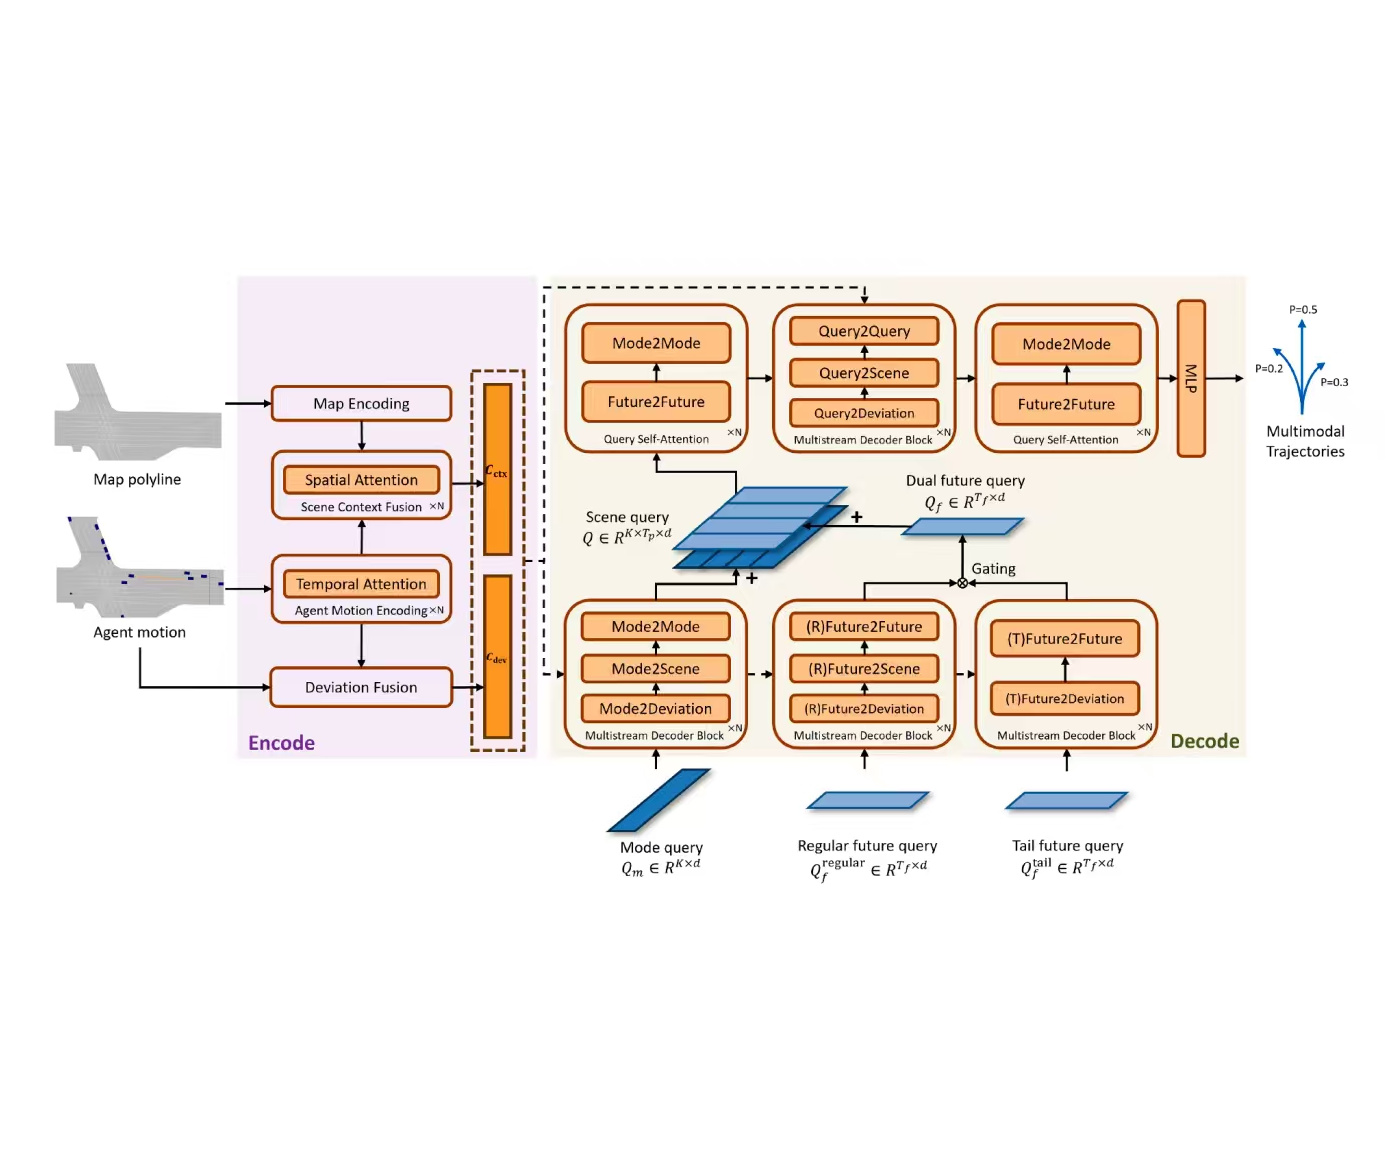
针对自动驾驶中罕见、难预测的长尾场景,提出了融合上下文偏离知识的CDKFormer模型,显著提升了长尾场景下车辆轨迹预测的准确性与鲁棒性,为自动驾驶系统的安全决策提供了支撑
Copyright © 2009-2011,www.thu-lead.com,All rights reserved
版权所有 © THU-LEAD交通科学实验室 未经许可 严禁复制

 010-62785569